
机器人惯性消息阅读:未知协方差与未提供测量怎样分开
2026-11-05
机器人惯性消息阅读:未知协方差与未提供测量怎样分开
机器人惯性消息里出现一组零,并不一定表示测量完全没有不确定性。sensor_msgs的Imu定义给协方差内容安排了特殊含义:全零矩阵和首元素为负一,回答的是不同问题。学习者若把它们一起清理成“无数据”,或者把零读成“零误差”,就会改变原始材料的解释。本文阅读公开消息定义,不采集传感器数据,也不评价某款设备的性能。
先确认正在解释哪一组估计
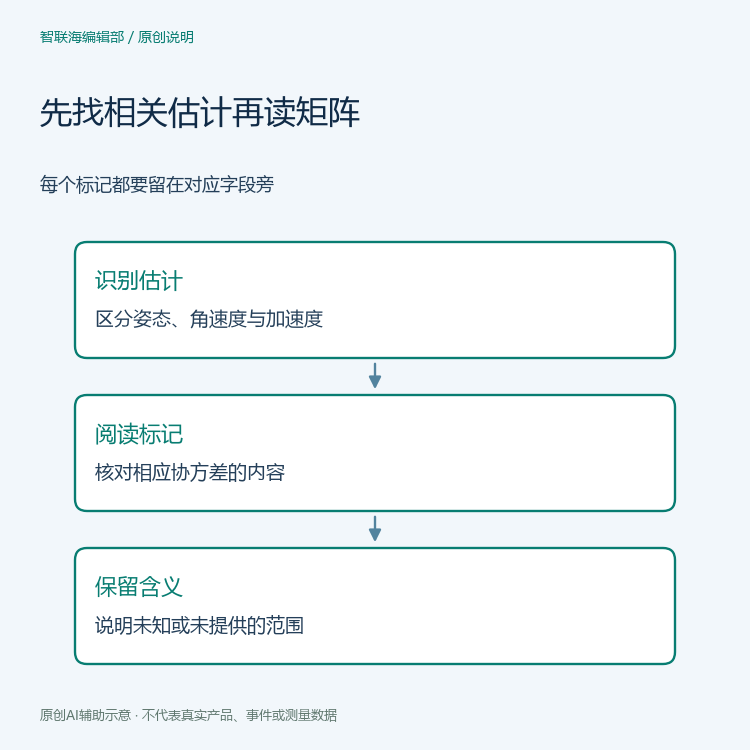
Rolling的Imu消息定义列出姿态、角速度和线性加速度,并为它们分别列出协方差数组。阅读时应把估计字段与相应数组放在一起,不能看到任意一处特殊值,就把整个消息的其他部分都归入同一种状态。本文查阅页面标注sensor_msgs 5.10.3,具体项目仍应保留其使用版本。
例如,解释姿态时,要查看对应的orientation_covariance,而不是从旁边另一个数组推断姿态的提供情况。这里强调的是字段关系,不是要求现场读取或改动机器人。整理一份已有样例时,保留原始字段名,比把几组内容压缩成一个“有效”标签更方便复核。
全零矩阵为何不是完全精确
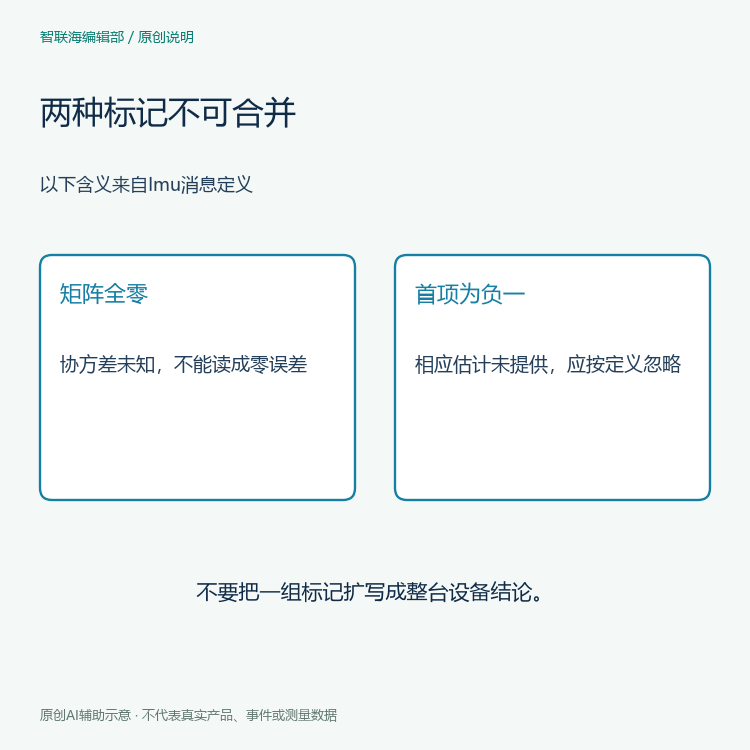
消息注释明确说明,全零协方差矩阵按“协方差未知”解释。要使用相关数据,需要假定协方差或从其他来源取得它。学习说明应保留“未知”这一含义,不把矩阵中看到的零值改写成实际误差为零、设备已经标定或结果无需进一步说明。
一段虚构课堂材料可能把全零矩阵旁的文字写成“误差全部为零”。修订应先回到定义,指出这一解释超过来源支持的范围。这里没有真实测量,因此也不能反向声称设备一定误差很大。正确的修改是恢复该标记表达的信息状态,让读者知道尚缺什么,而不是替未知填入一个好或坏的评价。
首元素为负一为何要对应相关估计
同一份消息定义另行说明:某项数据没有估计时,把相应协方差矩阵的第零项设为负一;解释消息的一方应检查这一位置并忽略相关估计。它与“有估计、但协方差未知”的表达不能混在一起。负一的作用要连着对应估计阅读,不能脱离数组位置只作普通数值比较。
在虚构样例中,若姿态对应矩阵首项为负一,讲解者可以说明该姿态估计未提供。仅凭这一项,不能把其他已列字段也写成未提供,更不能说整台机器人发生故障。字段级解释和设备级判断需要不同材料,学习资料应清楚保留这条边界。
REP145提供什么补充语境
REP145惯性传感器驱动约定在Topics部分也区分协方差未知与字段未报告。该文页面标为Draft、Informational,创建日期为2015年二月二日。引用时保留这一状态,不能称它证明所有驱动已经一致实施了约定,或把一份指导性材料当成具体设备的验证结果。
这份材料还讨论传感器参考系、数据来源与驱动参数,说明消息出现在更大的驱动解释语境中。本文没有据此推导某台设备的配置,也不提供调整参数的方法。若真实样例与定义看起来不一致,应保留该驱动的版本与说明,再请求相应解释,避免静默改写样例来迎合预期。
学习笔记怎样保留未知的准确含义
一份简洁笔记可以依次写清估计名称、对应协方差数组、所见标记与来源定义,并另列尚缺的资料。对全零矩阵说明未知,对首项负一说明相关估计未提供,不把它们合成一个失去语义的空值。两张原创AI辅助图不代表实际传感器输出。更多阅读见机器人学习资料栏目及文章目录。惯性消息的解释能够停留在字段层面,同时给后续核对留下准确起点。


