
机器人接口常量资料:命名常量与字段默认值怎样分开
2026-11-05
机器人接口常量资料:命名常量与字段默认值怎样分开
常量资料中的固定数字,与普通字段的默认数字,不是同一种声明。机器人接口讲义如果只把两行都抄成初始状态,就可能隐藏它们在消息定义中的角色。本文依据ROS2官方接口文档讨论一个假设课程附件,不创建接口、不编译代码、不发送消息,也不观察任何设备状态。
命名常量的固定含义是什么
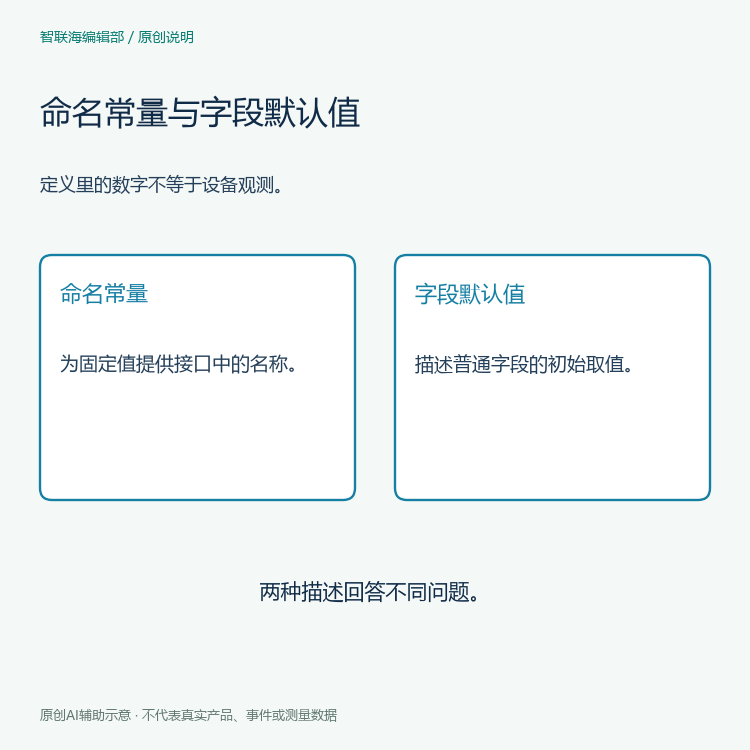
官方Jazzy Interfaces说明把消息描述中的字段与常量分开,并说明常量的值不能以程序方式改变,声明用等号表示赋值。这里讨论的是类型定义中的固定命名值,不是某次传感器采集已经报告的值。
假设课程展示一项代表状态名称的常量,审阅者应问它用于命名哪个固定值,而不是直接说机器人当前处在那个状态。实际状态需要具体消息字段及其观察记录。定义中存在一个状态常量,不等于某条消息已经使用它,更不证明设备出现或没有出现某种情况。
字段默认值怎样附在字段声明上
同一Jazzy页面把默认值写成字段定义中的第三个元素,并与常量声明分别举例。默认值属于普通字段的初始值说明,不能因为它在文档中写得确定,就自动变成不可改变的常量。资料摘要应保留原声明形式和名称,而不是删去语法后仅比较数字。
假设接口表写着字段默认值,后续应用仍可能赋予该字段另一个值。审阅实际消息时,应依据真正提供的内容,不以默认值补写未观察到的数据。本文没有构造任何实例,也没有判断某个生成语言的具体对象行为,只解释文档中两种声明的角色。
设计资料的版本范围怎样保留
官方消息文件格式与IDL映射设计文章分别给出字段定义和常量定义的形式,说明常量由基础类型、名称和固定值组成。文章有自己的历史修改时间,并讨论来自传统消息文件格式到IDL的转换;它不应被当作任意版本代码生成器的运行观察。
本文同时采用Jazzy接口页核对当前所引声明说明。若另一份课程使用不同版本或直接使用IDL,应重新读适用格式,不根据熟悉的等号外观推测规则。名称大小写有其文档约定,但仅看一个缩写名字不能替代完整声明与文件语境。
课堂表格怎样保留证据边界
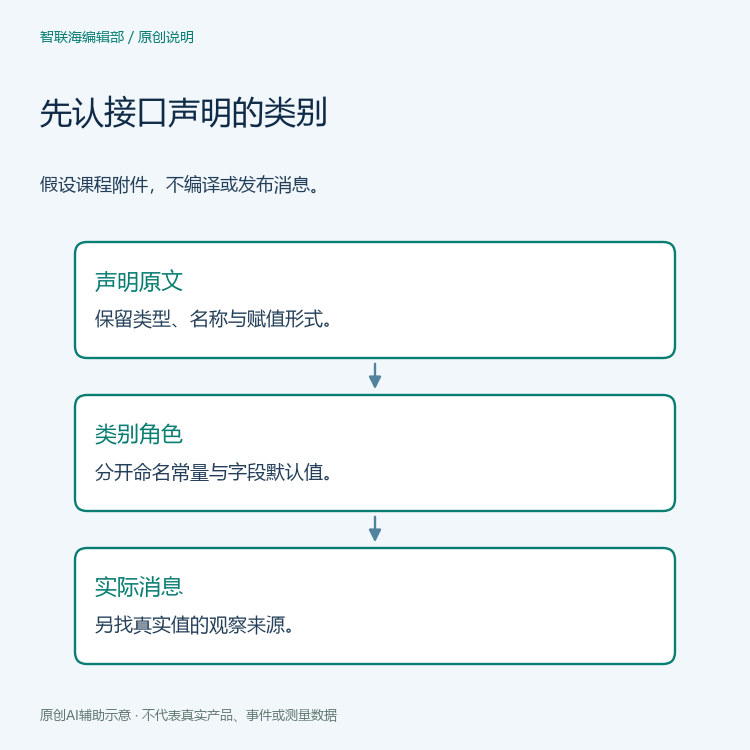
一份有用的表格可分别列出原声明、声明类别、固定值或默认值的角色,再另列实际消息材料。如果某行只有类型定义,就明确它是定义阅读。这样,学员能够解释常量与字段的关系,而不把源文件示例讲成设备已经测得的状态。
假设作者随后改正了表头,应保留该更正针对的是声明类型还是实际消息内容。修改讲义文字,不等于重新发布消息;修改接口定义,也不自动证明旧记录采用了新定义。实际接口、生成环境和观测来源需要分别能追踪,不能由一张更新截图全部代替。
本文两张原创概念图没有真实接口常量数值或消息输出,不复述历史数组长度主题。更多阅读可进入机器人接口学习栏目与相关资源栏目。把常量资料中的命名固定值与字段默认值分开,可以让课程解释回到具体声明,同时让设备事实仍由具体消息证据支持。


