
行星传动原理资料:行星轮自转与行星架公转怎样配合
2026-11-06
行星传动原理资料:行星轮自转与行星架公转怎样配合
行星轮既能围绕自身轴线转动,也能随行星架绕中心运动。行星齿轮传动把这两种运动放进太阳轮、行星轮、齿圈和行星架的关系中。先区分自转与公转,再阅读输入和输出成员,能比只看一张齿轮照片更清楚地理解机构。
中心太阳轮与外侧齿圈提供两处啮合关系
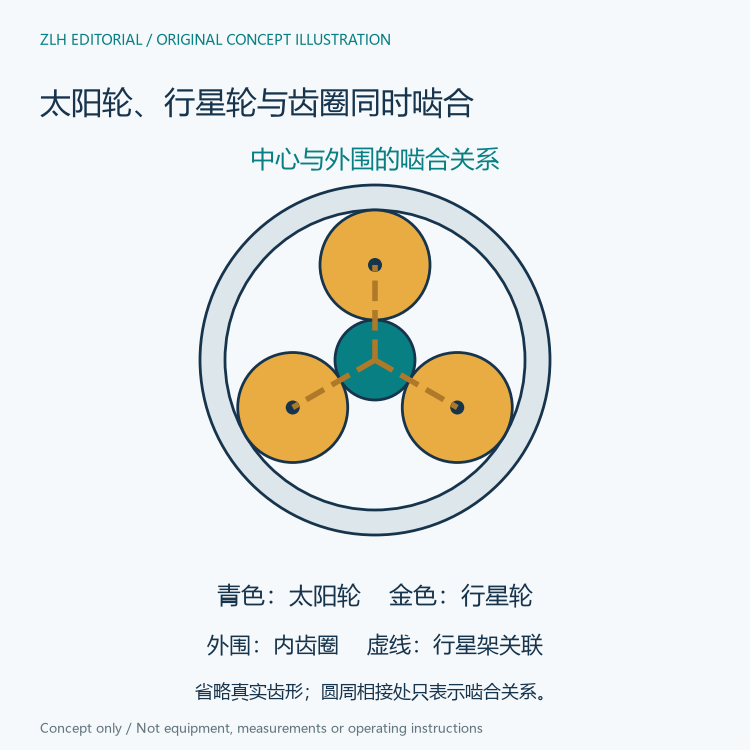
Harmonic Drive的行星齿轮技术说明介绍,太阳轮与行星轮啮合,行星轮同时与内齿圈啮合。因此,行星轮并不是只围在太阳轮旁边的独立小齿轮,它同时参与内外两处齿面关系。
原厂另一份行星传动原理页用围绕太阳运行的行星作名称类比:中心齿轮称太阳轮,周围称行星轮,整体位于外围齿圈之内。这个类比帮助识别成员,但实际运动由齿轮啮合和构件约束形成,并不是天体引力作用。
行星轮自转与绕中心的运动不同
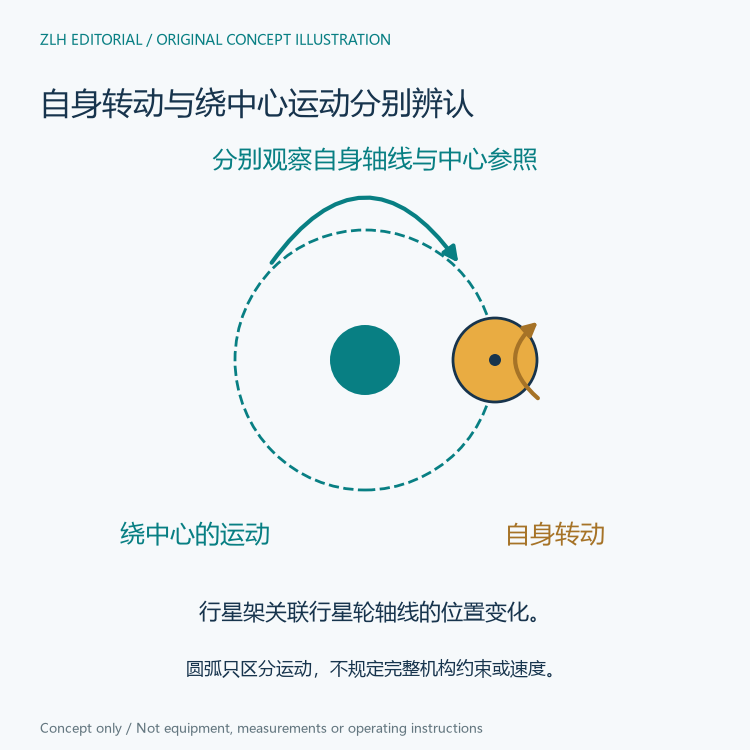
原理页说明,太阳轮驱动周围的行星轮,行星轮沿外围齿圈滚动并绕太阳轮运动。这里可以分别观察行星轮相对于自身轴线的转动,以及行星轮轴线位置围绕中心的变化。二者属于同一机构中的不同运动描述。
如果图上只画一个小齿轮的旋转箭头,就容易遗漏它的位置也在改变;如果只画绕中心的轨迹,又会看不出齿轮自身怎样参与啮合。概念图因此分别标记两种运动,但不把箭头长度当作真实角速度比例。
行星架把周围成员的轴线位置组织起来
全球技术页把行星架描述为支撑行星轮的成员,并在其示例里将行星架连接到输出。于是,输出所关联的是行星架的运动,不能简单说成某个行星轮直接作为整套减速器的输出轴。
阅读剖面图时,可以先辨认行星轮所在轴线与行星架的关联,再寻找输出端。行星轮、行星架和输出法兰在原理与产品结构里各有名称,名字相近并不表示它们是同一零件。这样的区分也能避免把外围固定外壳直接叫作行星架。
输入输出安排属于所述结构的条件
原厂示例将太阳轮连接电机作为输入,行星架连接输出,并描述其旋转方向关系。这是一套具体的成员安排。概括传动原理时,应把输入和输出身份一同保留,而不是只说“中心转得快,周围转得慢”就省略结构条件。
外围齿圈同样是传动关系的一部分。不同机构怎样约束成员,需要依据对应原理图和型号说明。本文不提供通用齿数计算或驱动设定,也不从一个示意图推出所有行星机构必须采用同一固定与输出方式。
两级传动把前级行星架连接到后级太阳轮
全球技术页还说明,两级结构中,第一级行星架驱动第二级太阳轮。第二级再通过其行星轮把运动传到第二级行星架,由后者形成输出。这让“级”成为可以沿传递路径辨认的结构,而不是把两组外观相似的齿轮随意并列。
原厂对两级中各成员的旋转方向也有明确说明。资料摘要应沿用同一例子的成员关系,不把某个阶段的输出直接当作全机最终输出。具体减速比与产品能力属于相应型号,构件关系图只负责解释传动路径。
产品专用构造与基本行星关系分开阅读
德国原厂页另外介绍其末级弹性齿圈等专门设计。它说明同属行星传动的产品仍可在齿圈与输出结构上采用特定方案。这些产品特征应保留品牌和系列背景,不能成为所有行星齿轮必然具有的构造。
本文配图均为原创简化示意,省略真实齿形与尺寸。更多内容见机器人传动原理栏目及技术文章目录。把行星轮自身转动、绕中心运动与行星架输出分别辨认,能使行星机构的名称和运动关系更容易对应。


