
机器人针式夹持资料:材料嵌入与气动驱动怎样分清
2026-11-06
机器人针式夹持资料:材料嵌入与气动驱动怎样分清
机器人针式夹持资料中的气动二字说明驱动背景,真正与工件建立夹持关系的则是进入材料的针。Schmalz把这类夹具用于一些难以用真空夹取的多孔或非刚性部件。阅读产品资料时,需要把材料接触方式、内部驱动和机器人安装接口分别辨认,才能准确解释夹具怎样工作。
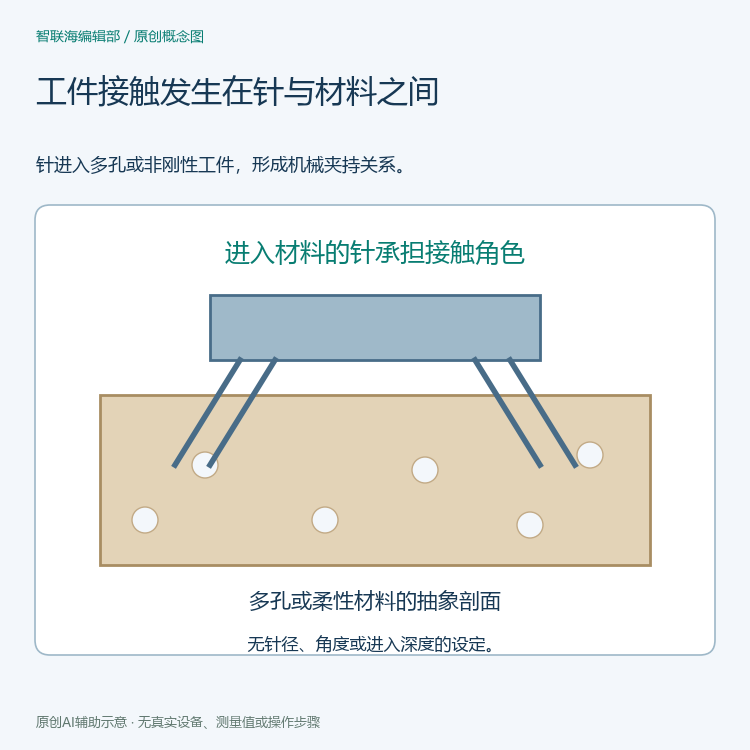
针进入材料形成机械夹持关系
Schmalz知识页明确说明,针被压入工件后实现夹持,并以倾斜方向伸出。夹持对象不是被吸入某个真空口,而是与针发生机械接触。SNG-DL原厂图也把针组放在壳体下方,区别于上方的气动连接和安装区域。
这类结构常用于柔性、形状不稳定或多孔材料。知识页列出织物、毡、泡沫、保温材料与复合纤维等背景,SNG-DL资料同样列出非刚性部件。材料名单说明原厂讨论的应用类别,具体工件仍有自己的厚度、组织和允许接触方式。
多孔与柔性描述不同材料性质
多孔强调材料中存在孔隙,非刚性强调工件不容易保持固定形状。一个对象可以同时具有两种性质,但两个词不应互相代替。原厂把这些背景与真空夹取困难联系起来,同时给出通过针嵌入实现夹持的另一种技术路线。
因此,资料不应只把针式夹具当作换一种外形的吸盘。它直接进入材料的接触方式,需要在工件说明中保留下来。原厂列举的类别也不表示任意表面都适合被针进入;一份具体应用记录应说明实际材料与预期接触部位。
压缩空气用于驱动针组运动
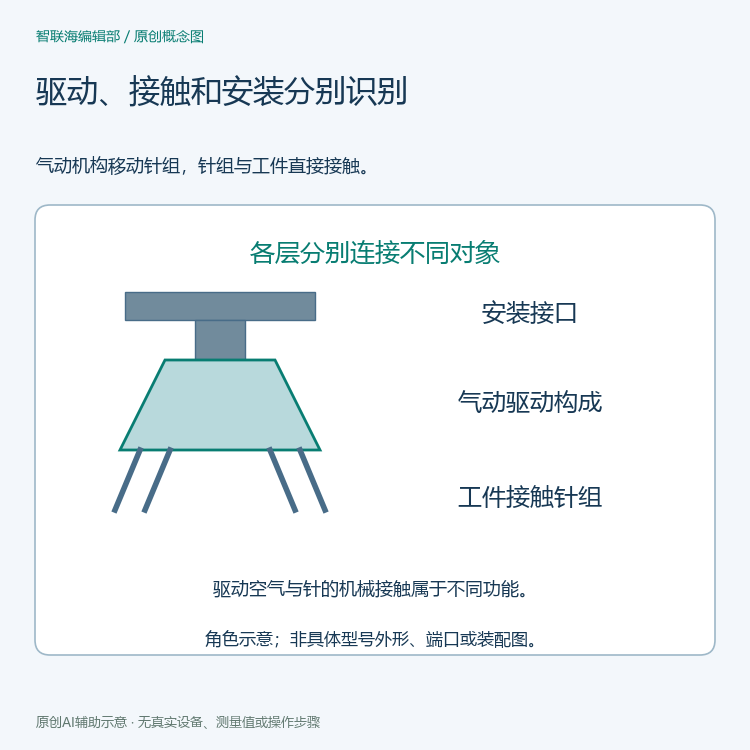
知识页说明针通过气动方式伸出,结束夹持后可以由弹簧力或气动方式收回。这是对产品类别中不同驱动构成的说明。空气在这里提供运动驱动,针与材料之间的机械关系则承担工件接触,两者处在功能链的不同位置。
SNG-DL一页资料进一步给出具体机型:伸出与收回都由压缩空气控制,并使用双作用气缸。这个范围比一般类别说明更具体,不能把知识页中的弹簧回缩可能性自动写到该机型上,也不能把该机型的双作用结构推广为所有针式夹具。
针径、行程与进入角度各有对象
知识页把可选择的针直径和可调行程分别列出,SNG-DL资料还单列进入角度。针径描述针本身的横向尺寸,行程描述运动范围,角度描述进入方向。这三个参数都与接触有关,却没有同一个单位或同一种几何含义。
原厂的结构图可以帮助找到这些参数对应的对象,但一张斜视照片通常不能完整给出它们。整理资料应保留具体型号与其表格,不从针看起来较长就补写更深的进入量,也不把行程范围直接等同为实际工件内的嵌入深度。
针组数量与同步关系需要具体机型背景
SNG-DL资料列出二十四根针,并把针的同步伸出作为产品特征。数量回答有多少接触成员,同步关系回答这些成员怎样组织动作。它们是结构描述的一部分,而不是从夹具壳体大小便能可靠推断的结论。
同一型号还使用铝制壳体,并提供可选的安装盘或适配法兰背景。壳体、针组与安装附件分别承担包容支承、材料接触和外部连接等角色。安装适配资料不能替代针组几何,针的数量也不能独自决定未知工件的实际承载能力。
把工件接触与安装关系写入摘要
一份清楚的部件摘要,可以从工件接触方式开始,说明针进入何种材料,再记录夹具型号、驱动构成和现有安装附件。这样,末端工具为什么区别于吸盘、哪些信息属于特定机型,都能找到明确的对象。
本文两份原厂适用资料均已完整阅读,结构原图也已核对;原创图仅解释材料嵌入与驱动的分工,不含气路连接、针深设定或操作步骤。相关内容见机器人夹持机构资料与设备技术目录。机器人针式夹持资料保留这些层次,才能避免把空气驱动误写成工件吸附原理。


