
机器人旋转变压器资料:交流载波与正余弦角度包络怎样分读
2026-11-06
机器人旋转变压器资料:交流载波与正余弦角度包络怎样分读
机器人旋转变压器通过随转角变化的磁耦合提供角度相关信号。资料常把两路输出称为正弦和余弦,但它们不是简单地输出一对与转子角度无关的固定波形。阅读原理时,需要把交流激励形成的载波,同转角改变的幅值包络分开,才能准确理解正余弦名称的对象。
转子位置改变初级与次级之间的耦合
ADI官方旋转变压器数字转换说明把这种传感器解释为可变耦合变压器。初级与两个次级之间的磁耦合随旋转成员的位置变化,从而把机械角度关联到次级电压。
资料分别说明经典型和可变磁阻型。经典型通常在转子上具有初级绕组,两个次级位于定子;所述磁阻型则没有转子绕组,初级和次级均位于定子,由转子凸极结构改变耦合。因而原理相同的大类,不代表绕组在所有型号中的位置都一样。
共同的交流载波与两种角度系数相乘
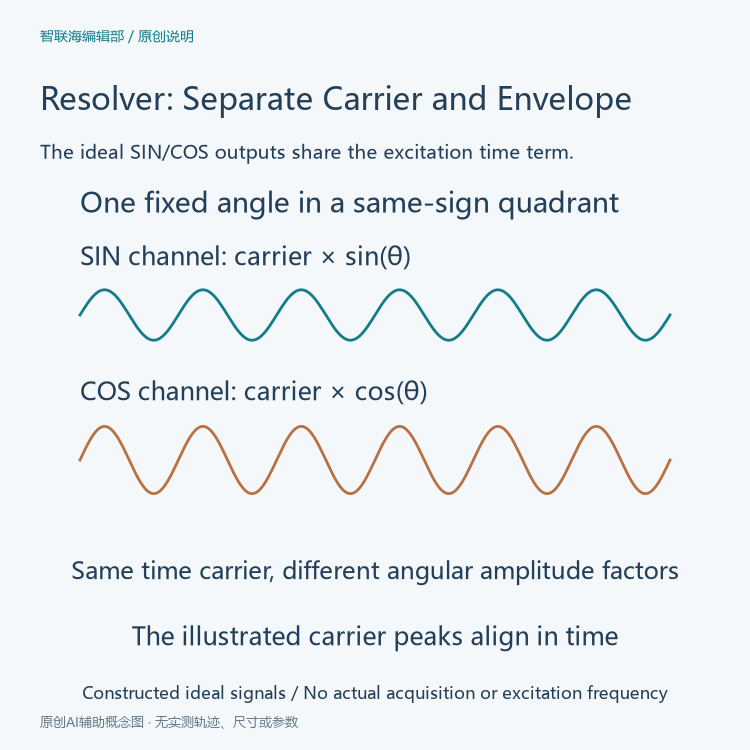
两路输出的公式都包含激励的交流时间项,再分别乘以转角的正弦或余弦系数,以及激励幅值和变比。在这一理想表达中,载波回答信号随交流激励怎样振荡,转角系数回答某个角度下该路信号具有怎样的幅值和符号关系。
因此,机械角度改变并不是把激励频率直接改成另一个角度数值。角度信息通过两路调制关系体现。把载波频率和转子角度都简写为一个“频率”,会使原本不同的物理量混在一起,也无法解释转子保持不动时为何两路仍可存在交流信号。
空间正交不等于载波永远相差四分之一周期
两路次级的空间关系以及正余弦角度包络之间的九十度关系,需要与时间载波相位分开。本文实际查看两份原厂公式图,确认两路理想输出都含相同的交流时间项,差别在于转角的正弦与余弦系数。
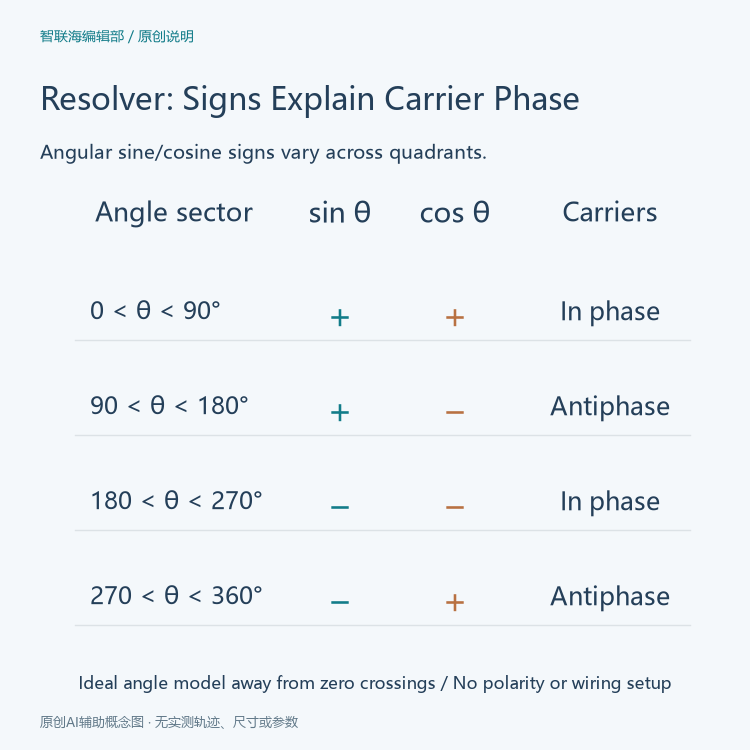
ADI另一份官方旋转变压器信号分析说明明确指出,转角固定在不同象限时,两路载波可以同相或反相。因此,不能把正弦、余弦两个名称解释成任意转角下时间载波都固定相差九十度。
包络的符号随角度区间改变
在理想模型中,正弦和余弦角度系数会随转角改变大小和符号。正系数与负系数对应的载波极性关系不同,这就是固定角度位于不同象限时出现同相或反相情况的背景。信号图中的快速振荡与缓慢变化的外包络,表达两个时间或角度层次。
第二份资料还说明,在恒定角速度条件下,正余弦包络的变化频率保持相应关系,可承载速度信息。这个说明并不是让读者只数交流激励周期就直接获得机械转速;仍要明确观察的是载波还是角度包络,以及传感器本身的极对数等定义条件。
解码器承担从信号到数字角度的职责
两份原厂文章把旋转变压器与数字转换器分开说明。传感器提供角度相关的正余弦输出,转换器再利用这些信号解码角度和速度。数字输出因此属于后续信号处理环节,而不是把某一路交流电压直接重新命名为角度。
原厂还讨论幅值失配、相位偏移和空间正交误差等不同误差来源。它们不能因为都影响解码结果就合成一种通用误差名称。本文保留各对象的层次,不移植文章中的电路参数、精度示例或故障模拟方法。
用完整信号关系理解正余弦名称
本文于2026年11月6日完整阅读两份ADI正文、表格及参考范围,并实际查看四张关键公式图和二〇一九年资料的信号图。原创示意将载波、角度系数与象限符号分开表达,不使用原厂图作为配图,也不展示任何真实机器人采样。
相关内容见机器人角度传感栏目与文章目录。同时保留交流载波、正余弦角度包络和解码器身份,能让旋转变压器资料中的信号名称对应到明确机制,而不是把空间正交、角度变化和时间相位误认为同一件事。


