
加速度计测倾斜时为何要区分重力与车体平动
2026-11-07
加速度计测倾斜时为何要区分重力与车体平动
加速度计测倾斜利用重力方向作为参考。底盘静止时,经过适当轴向和符号换算的加速度分量可以反映重力在各轴上的投影。底盘发生平动加速时,读数还包含运动贡献。把两种情况分开,才能解释为什么一台保持水平的移动机器人也可能出现看似倾斜的计算结果。
先说明读数是按哪个轴和符号表达
NXP 的 AN3461 区分加速度计封装轴与设备机体轴。芯片在电路板上的方向可以与底盘不一致,因而机体倾角需要把读数转换到相应坐标。该应用说明还明确采用一个便于重力表达的符号约定,将原始加速度计输出取相反号,使沿重力向下的轴在静止对齐时得到正的重力分量。
在这个约定下,可把用于计算的向量理解为重力向量减去传感器平动加速度,再表达在机体轴上。若另一份资料直接保存传感器输出,符号可能相反。两份记录可以描述同一个运动状态,坐标和符号约定必须随数据一起核对。
静止倾斜改变的是重力在机体轴上的分量
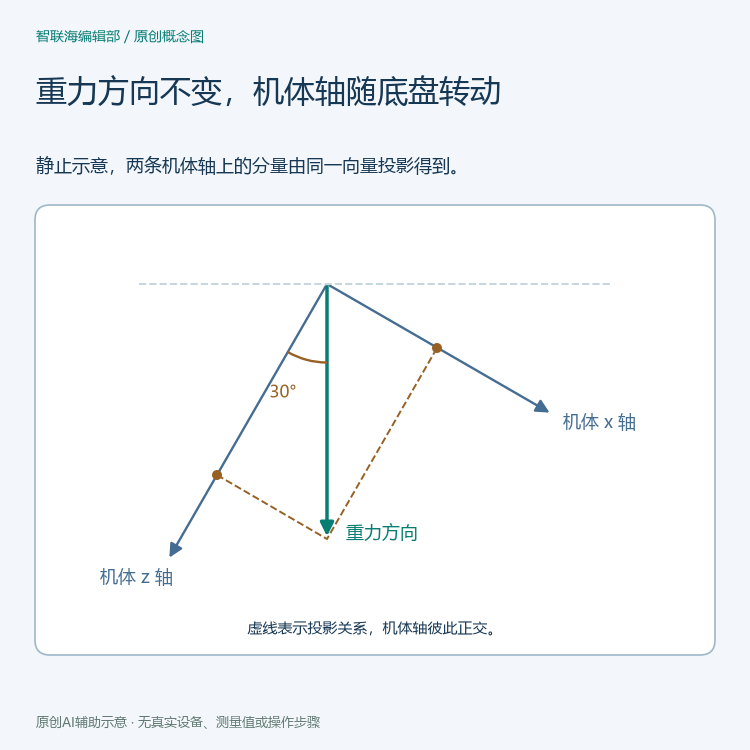
Analog Devices 的 AN-1057 解释,传感器随设备倾斜后,重力方向保持竖直,而传感轴相对该方向改变。考虑一个只在前后竖直平面内倾斜的理想底盘。若向下参考轴相对重力转过三十度,重力在该参考轴上的分量大小约为 0.866g,与它正交的轴上的分量大小为 0.5g。这里的 g 表示重力加速度大小。
两个正交分量提供角度信息。与只用一个正弦分量相比,保留两个带符号的分量有助于区分象限。实际姿态计算还需要说明轴、旋转顺序和所采用的角度定义。绕当地重力方向转动时,静态重力投影本身不会提供该转角的独立观测。
水平平动也会产生水平方向的读数
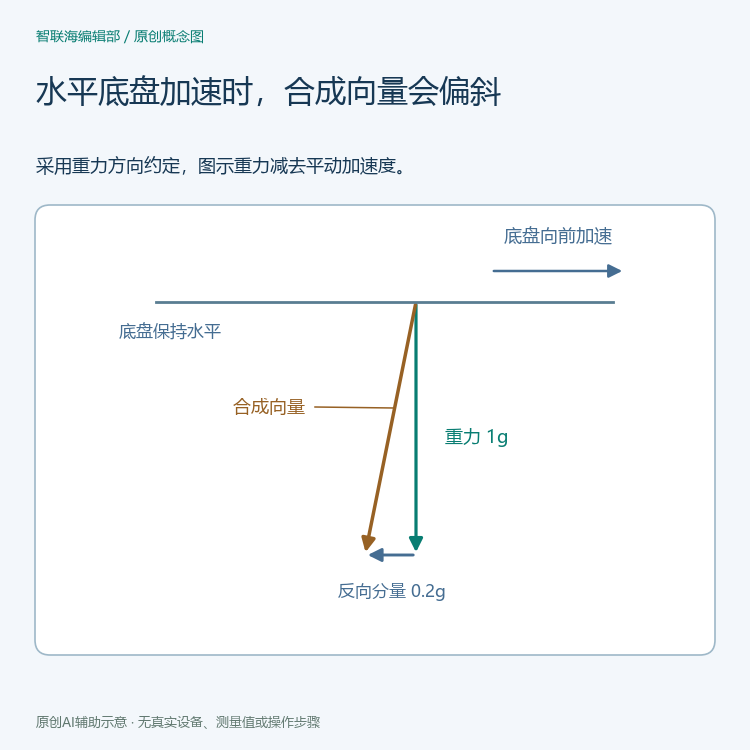
设另一个理想底盘保持水平,但沿前方以 0.2g 加速。按上述重力方向约定,用于计算的向量含有向下的 1g 和向后的 0.2g。若将这整个向量当成重力,计算出的方向会相对竖直偏约十一点三度。底盘在这个例子里仍然水平,偏角出现在对读数的解释中。
这说明静止坡面与运动中的水平底盘都可能出现沿机体前后轴的非零分量。单次读数含有重力与运动的合成效果。仅凭该读数来确定某一分量来自坡度还是底盘加速,缺少区分两者的独立信息。
滤波能改变响应,持续加速仍会影响结果
AN-1057 指出,滤波可以抑制一部分高频运动成分,也会改变计算结果达到新的静态值所需的时间。车辆在一段时间内近似恒定的加速,以及转动中持续存在的向心加速度,都可能形成低频或持续贡献。用只保留低频成分的处理,并不会自动把这些贡献识别为运动。
应用说明还把零偏和各轴灵敏度差异列为误差来源。即使处在静止条件,安装和传感器本身也会改变各轴数值。在资料中区分器件校准、安装坐标和运动干扰,可以让读者看到误差来自测量链的哪一个位置。
给倾斜记录补上运动状态
一份可复核的记录可以同时保留加速度计安装方向、三轴读数使用的符号、当时的静止或运动状态,以及计算结果所对应的倾角定义。若记录来自一段加速运行,倾角可以注明使用了哪些额外信息或估计条件。这样一来,读者能够先理解重力投影,再判断它在那段运动里是否适合作为倾斜参考。
Analog Devices AN-1057说明重力投影、多轴测倾和运动加速度影响,NXP AN3461区分封装轴、机体轴与重力方向的符号。相关资料见机器人传感器参考和技术文章。


